Скругление вершин и рёбер тела
Функция
MbResultType FilletSolid(       MbSolid &               solid,
                                MbeCopyMode             sameShell,
                          const MbShellFilletValues &   filletParams,
                                c3d::SolidSPtr &        result,
                                IProgressIndicator *    progInd = nullptr );
выполняет замену указанных рёбер исходного тела гранями, гладко сопрягающими смежные грани указанных рёбер. В поперечном сечении сопрягающие грани могут иметь форму дуги окружности, эллипса, гиперболы, параболы.
Способы скругления ребер тела:
скругление указанных рёбер тела постоянным радиусом;
скругление вершин и примыкающих к ним рёбер тела постоянным радиусом (в вершинах должно стыковаться три ребра);
скругление указанных ребер тела переменным радиусом, задаваемым MbEdgeFunction.function.
Параметры поперечного сечения могут изменяться по заданному закону. Способ построения скругления определяется набором параметров в объекте filletParams.
Входными параметрами функции являются:
solid – исходное тело, ребра которого подлежат обработке;
sameShell – режим копирования исходного тела;
filletParams – параметры построения.
Выходным параметром функции является построенное тело result.
Функция возвращает код результата операции из перечисления MbResultType.
Функция объявлена в файле action_solid.h.
Скругление ребер постоянным радиусом
При скруглении ребер постоянным радиусом для инициализации объектов filletParams с параметрами операции в классе MbShellFilletValues определен следующий конструктор:
MbShellFilletValues(       c3d::EdgesSPtrVector      initCurves,
                           c3d::FacesSPtrVector &    initBounds,
                     const SmoothValues &            params,
                     const MbSNameMaker &            names )
: MbShellChamferParams( initCurves, params, names )
, _initBounds( initBounds ) {}
где
initCurves – множество скругляемых ребер тела;
initBounds – множество граней для обрезки торцов;
params – параметры скругления рёбер;
names – именователь.
Параметр построения скруглений params содержит информацию о форме и способе сопряжения смежных граней обрабатываемых ребер, рис. 1. Класс SmoothValues описан в файле op_shell_parameter.h.
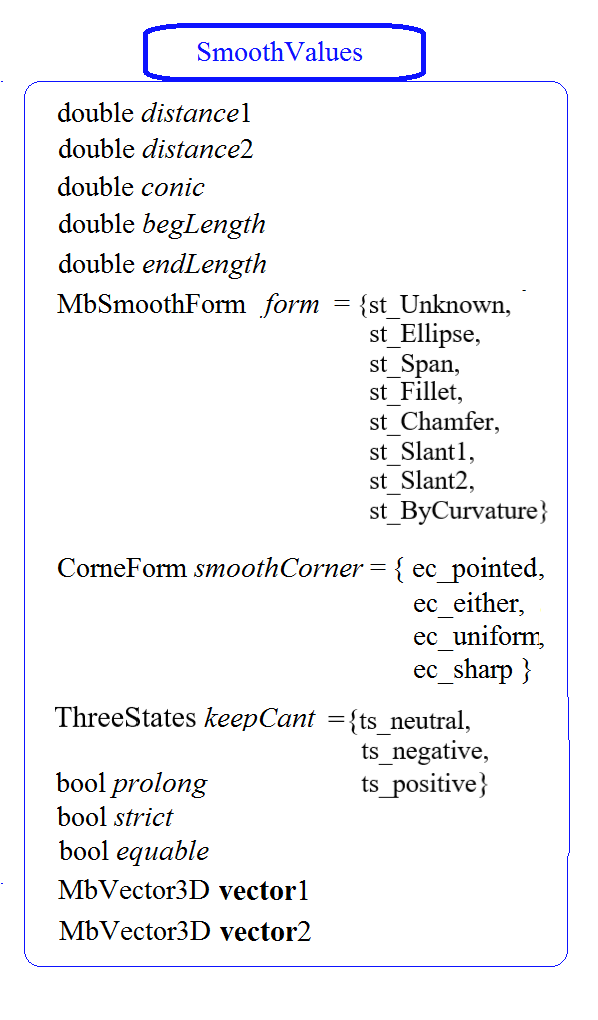
Рис. 1
distance1 – радиус кривизны на первой поверхности;
distance2 – радиус кривизны на второй поверхности;
conic – коэффициент формы поверхности сопряжения, принимает значения 0, 0.05…0.95 (0 – дуга окружности или эллипса);
begLength – расстояние от начала скругления до точки остановки (UNDEFINED_DBL – остановки нет);
endLength – расстояние от конца скругления до точки остановки (UNDEFINED_DBL – остановки нет);
form – тип сопряжения (скругления) из перечисления MbeSmoothForm;
smoothCorner – способ обработки углов стыковки трёх рёбер;
prolong – флаг продолжения скругления по касательным рёбрам;
keepCant – автоопределение сохранения кромки (ts_neutral), сохранения поверхности (ts_negative), сохранения кромки (ts_positive);
strict – флаг строгости построения: при false скруглить хотя бы то, что возможно;
equable – флаг вставки тороидальной поверхности в углах сочленения поверхности сопряжения (для штамповки листового тела);
vector1 – вектор нормали к плоскости, по которой выполняется усечение скругления в начале цепочки;
vector2 – вектор нормали к плоскости, по которой выполняется усечение скругления в конце цепочки.
Типом скругления управляет параметр form. Для скругления ребер используются значения параметра form равные st_Ellipse, st_Fillet и st_Span.
При значении form = st_Fillet функция строит поверхность скругления с заданными радиусами, которые определяются параметрами distance1 и distance2. На рис. 2 приведено скругление с заданными радиусами ребра, соединяющего две цилиндрические поверхности:
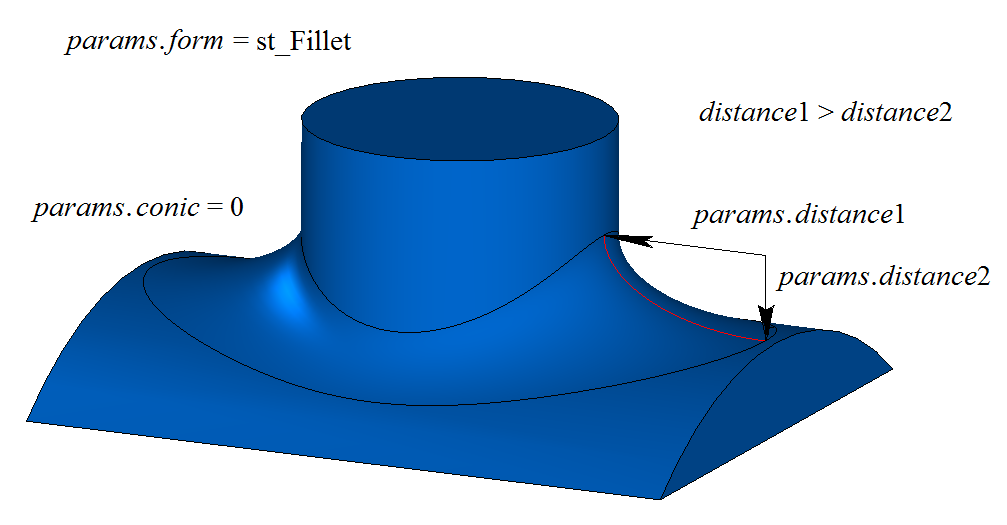
Рис. 2
При distance1 = distance2 и conic = 0 поверхность скругления строится путем движения сферы, касающейся двух смежных для скругляемого ребра граней. Опорные края грани сопряжения проходят по точкам касания сферы и соответствующей смежной грани. Поперечное сечение грани сопряжения представляет собой дугу окружности. На рис. 3 приведено скругление с заданными одинаковыми радиусами ребра, соединяющего две цилиндрические поверхности:
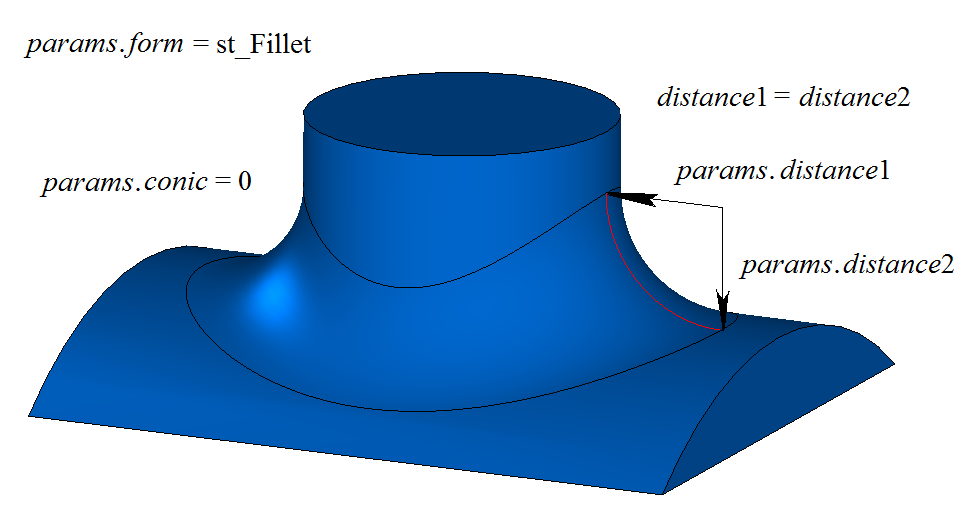
Рис. 3
Коэффициент conic управляет формой поверхности скругления. При conic = 0 (макрос _ARC_) сечение поверхности сопряжения имеет форму дуги окружности или эллипса с заданными радиусами. Кроме нулевого значения коэффициент формы может принимать значения от 0.05 до 0.95.
При conic = 0.5 поперечное сечение грани скругления представляет собой дугу параболы.
При conic < 0.5 поперечное сечение грани скругления представляет собой дугу эллипса.
При conic > 0.5 поперечное сечение грани скругления представляет собой дугу гиперболы.
На рис. 4, 5 приведены скругления одинаковыми радиусами ребра, соединяющего две цилиндрические поверхности, с разными коэффициентами формы:
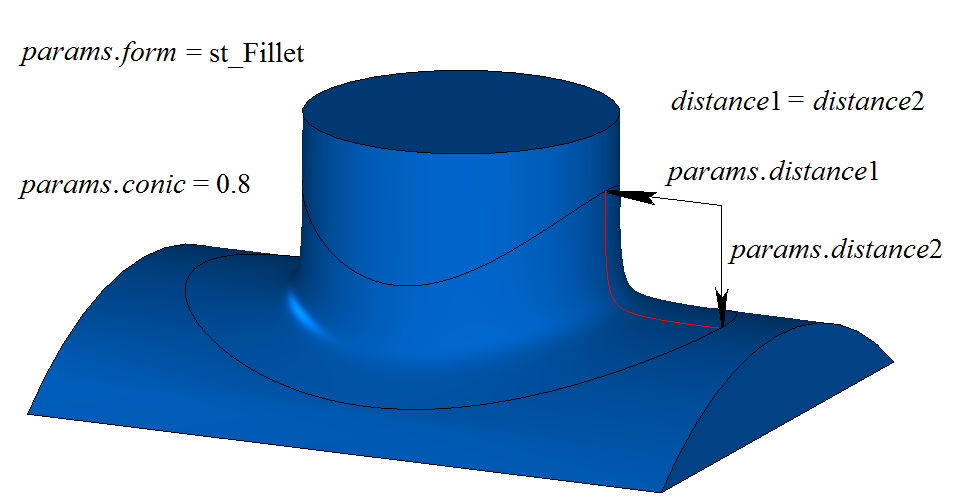
Рис. 4
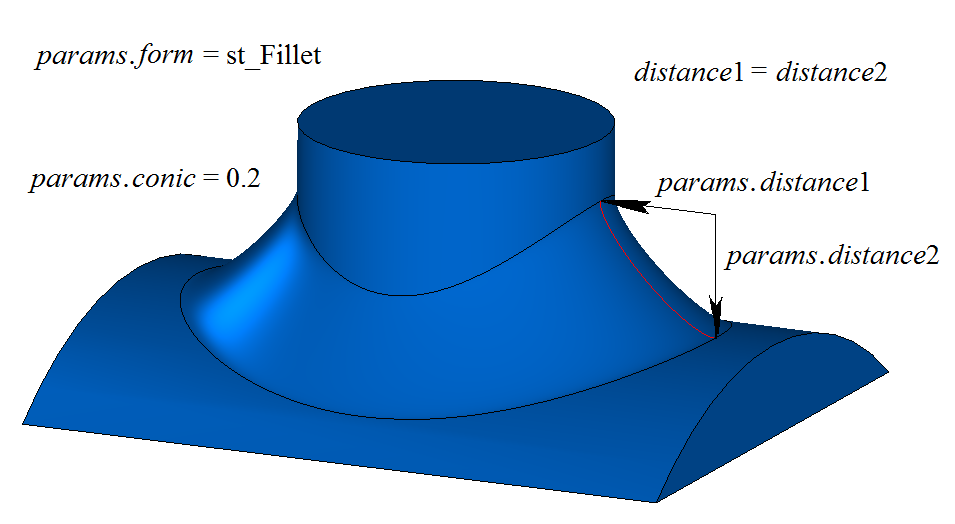
Рис. 5
При значении form = st_Span функция строит поверхность скругления с заданной хордой. Параметры distance1 и distance2 равны и определяют расстояние между опорными краями грани сопряжения. Поперечное сечение грани скругления представляет собой дугу окружности. В общем случае в каждом поперечном сечении грани скругления радиус дуги различный, а параметры distance1 и distance2 равны хорде дуги окружности. На рис. 6 приведено скругление с заданной хордой ребра, соединяющего две цилиндрические поверхности:
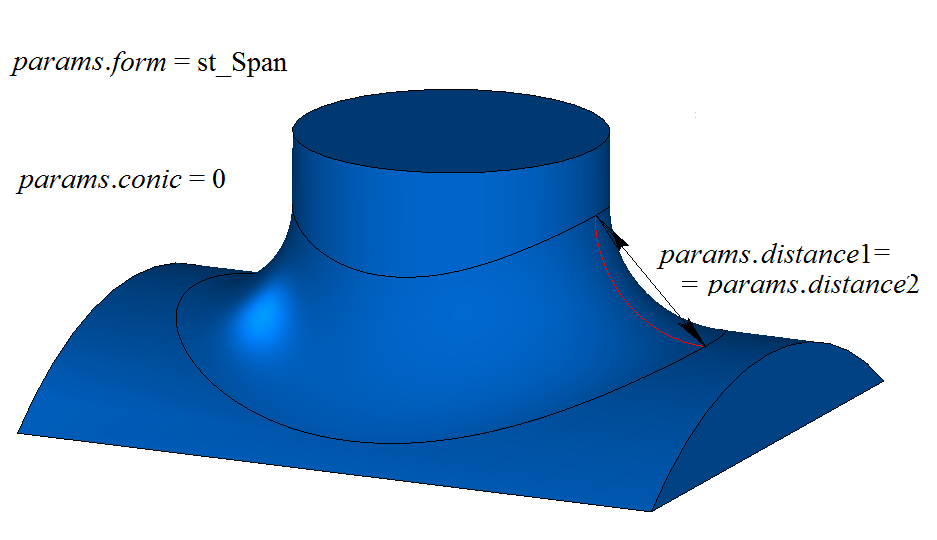
Рис. 6
На рис. 7 приведено скругление с заданной хордой ребра, соединяющего две цилиндрические поверхности, с ненулевым коэффициентом формы:
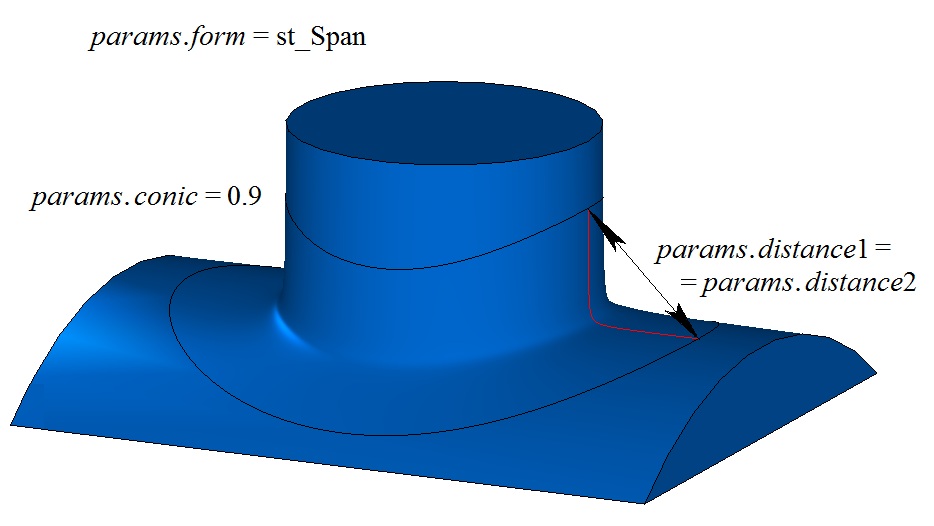
Рис. 7
На рис. 8 приведен пример остановки скругления на расстоянии begLength от начальной вершины и на расстоянии endLength от конечной вершины обрабатываемого ребра. Если не требуется останавливать сопряжение, то расстояния begLength и endLength должны принимать значение UNDEFINED_DBL. По умолчанию остановка скругления выполняется гранями, перпендикулярными скругляемому ребру. Можно переопределить поведение остановки скругления, используя вектор vector1 как нормаль останавливающей грани в начале сопряжения и вектор vector2 как нормаль останавливающей грани в конце сопряжения.
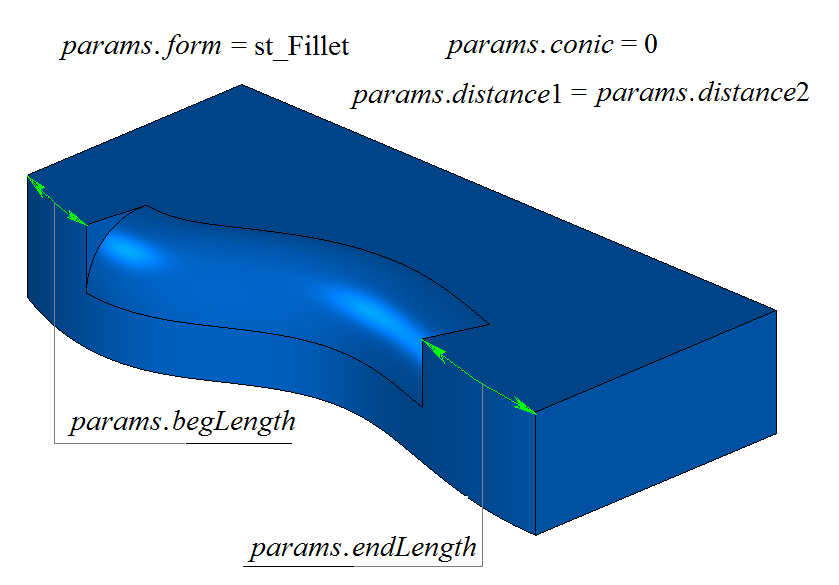
Рис. 8
На примере тела, приведенного на рис. 9, продемонстрируем работу флагов prolong и keepCant при скруглении выделенного на рисунке ребра.
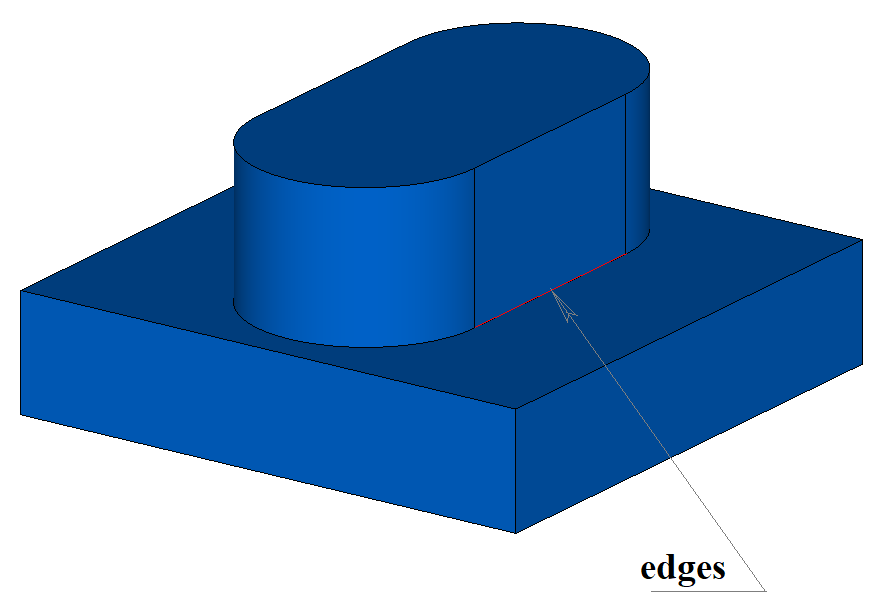
Рис. 9
Флаг prolong указывает на то, какие ребра тела должны быть обработаны. Если prolong = false, то обработке подлежат только те ребра, которые указаны в контейнере initCurves, рис. 10.
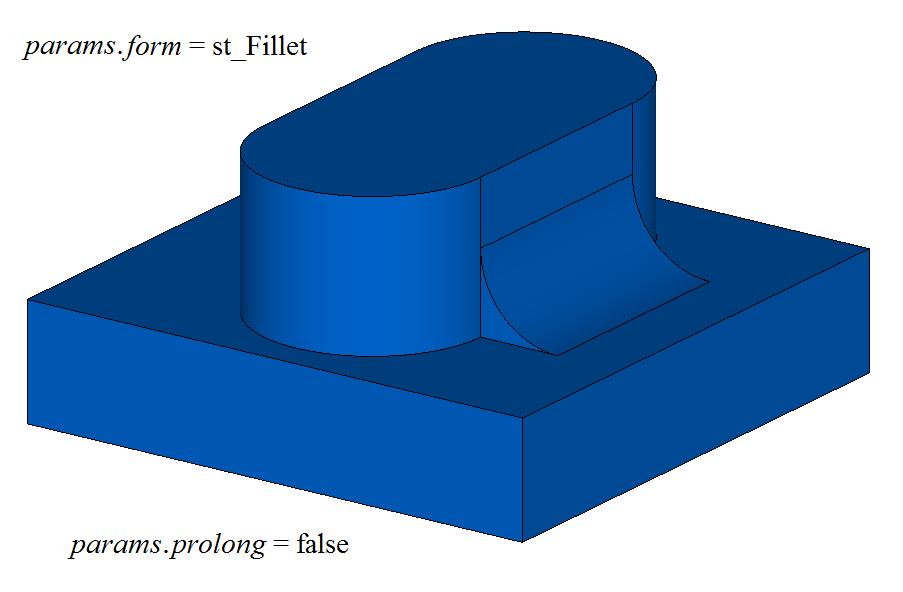
Рис. 10
Если prolong = true, то обработке подлежат ребра, указанные в контейнере initCurves, а также ребра, гладко стыкующиеся с ними, рис. 11:
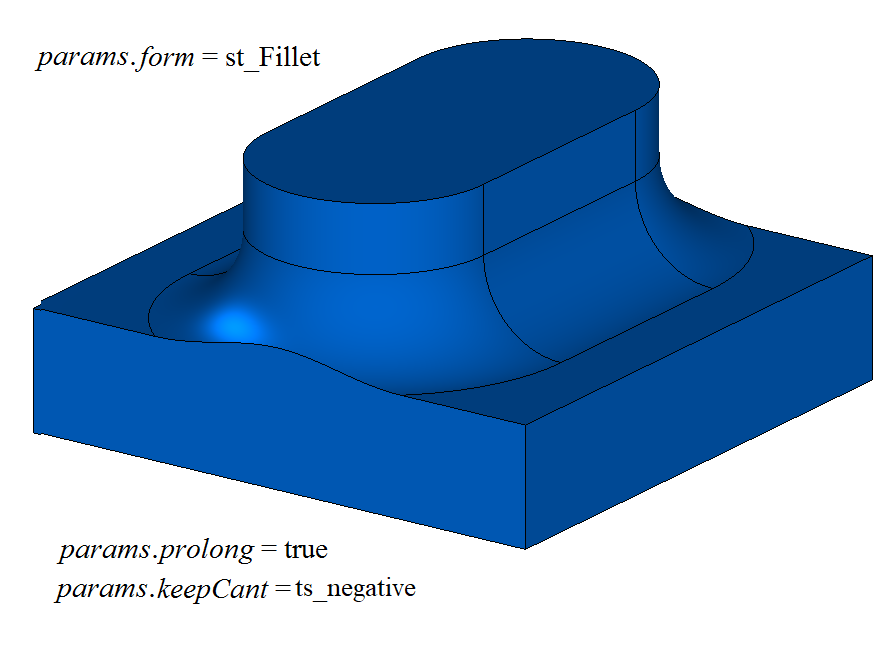
Рис. 11
Параметр keepCant управляет обработкой ситуаций, когда опорные края грани сопряжения выходят за границу смежной грани.
Если keepCant = ts_negative, то при выходе опорного края грани сопряжения за границу смежной грани через острое ребро грань сопряжения не меняет своей формы, а «подрезается» соседней гранью, как приведено на рис. 11.
Если keepCant = ts_positive, то при выходе опорного края грани сопряжения за границу смежной грани через острое ребро грань сопряжения меняет свою форму и проходит опорным краем по границе, сохраняя ее неизменной, как приведено на рис. 12:
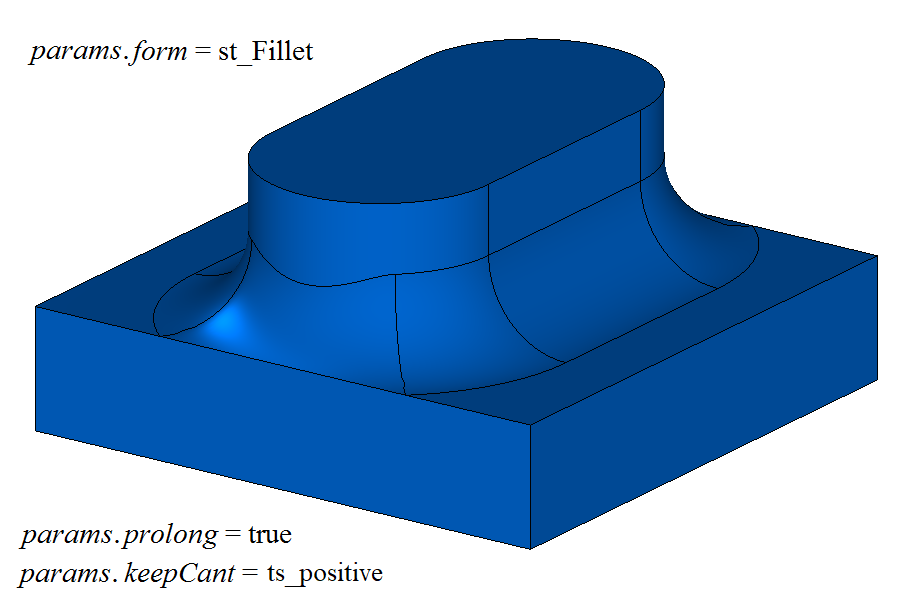
Рис. 12
Если keepCant = ts_neutral, то при выходе опорного края грани сопряжения за границу смежной грани через гладкое ребро грань сопряжения заменяет смежную грань на соседнюю, изменяя форму на данном участке, рис. 13:
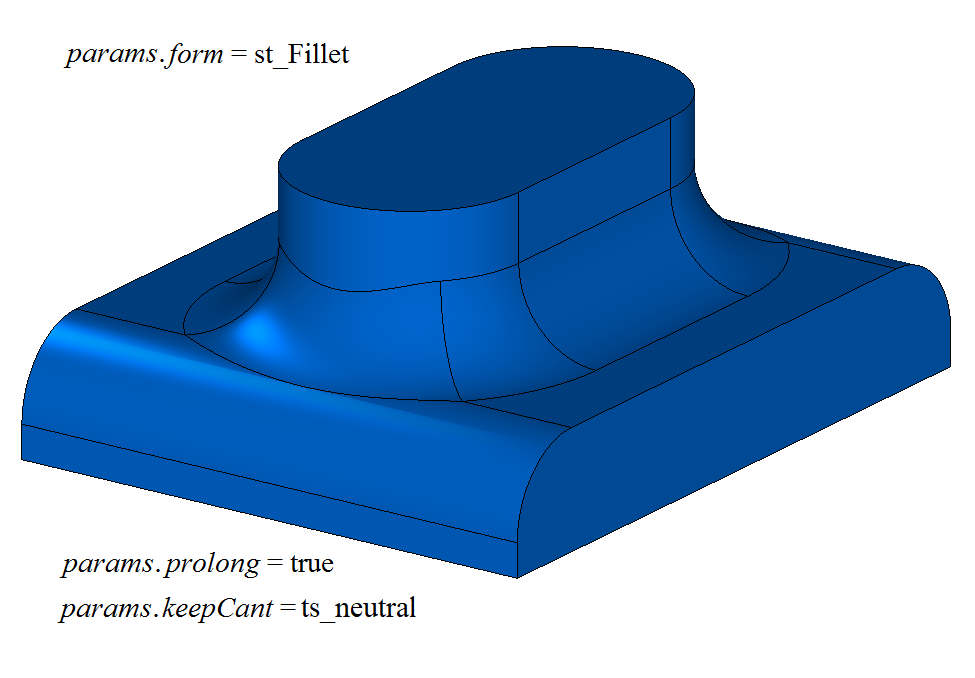
Рис. 13
На рис. 14 приведено скругление четырех ребер, выполненное одним вызовом функции с флагом equable = false (в углах сочленения тороидальная поверхность отсутствует):
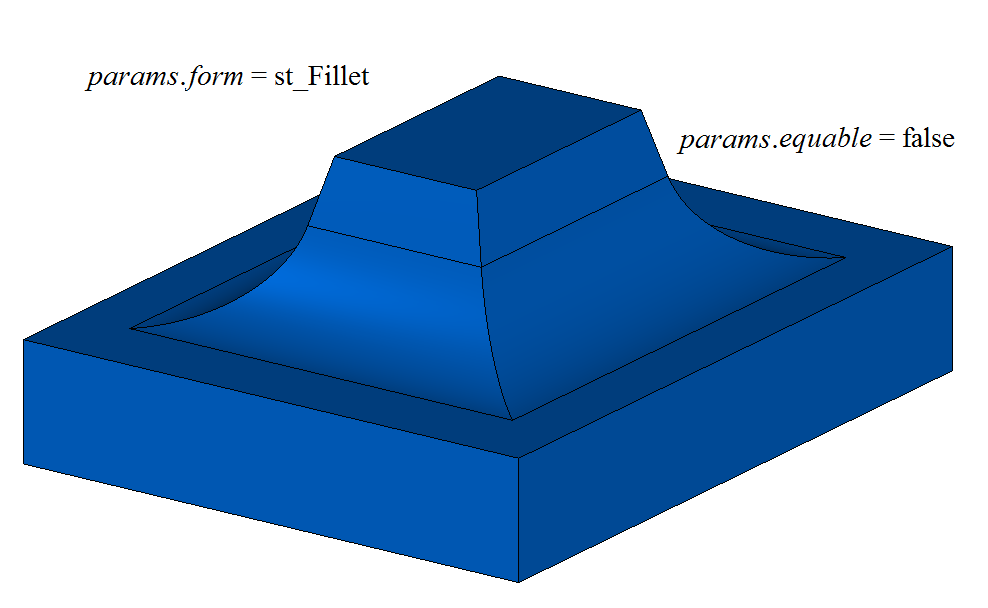
Рис. 14
На рис. 15 приведено скругление четырех ребер, выполненное одним вызовом функции с флагом equable = true, указывающим на необходимость вставлять тороидальную поверхность в углы сочленения поверхностей сопряжения:
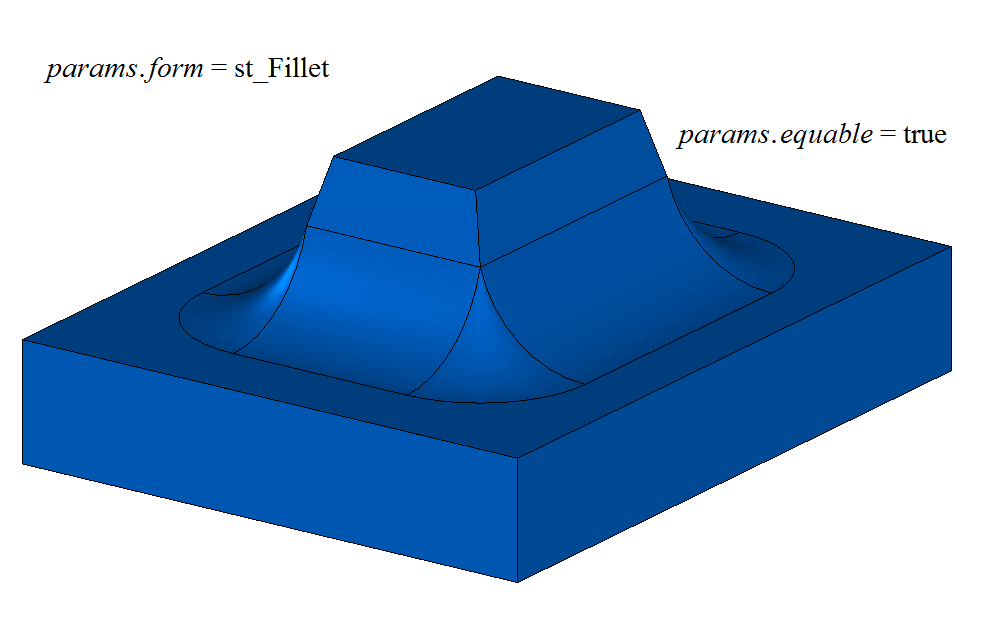
Рис. 15
При построении скругления трех ребер, стыкующихся в одной вершине, параметр smoothCorner определяет способ обработки скругления чемоданных углов. Если smoothCorner = ec_pointed, то обработка углов, в которых стыкуются три ребра одинаковой выпуклости, отсутствует (рис. 16):
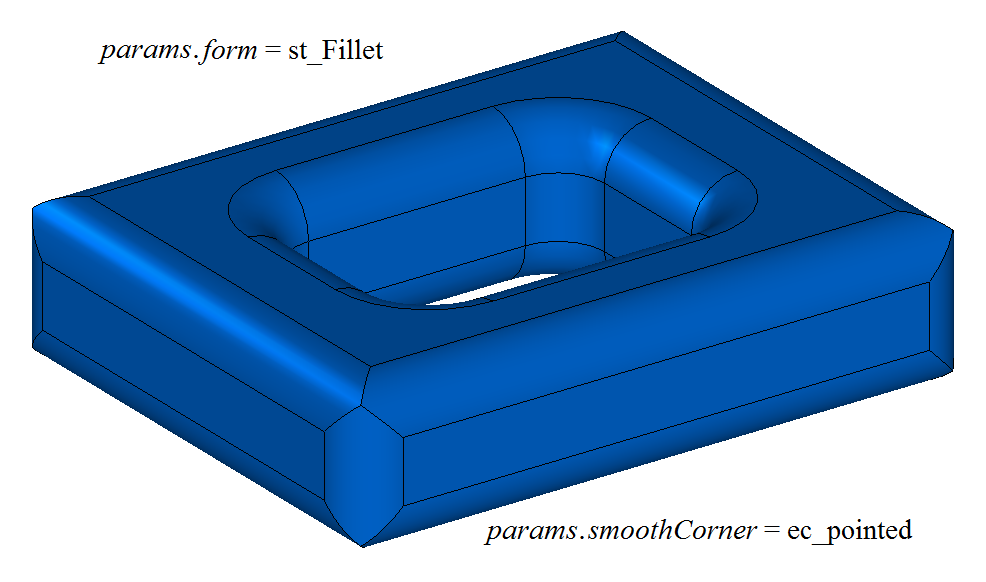
Рис. 16
Если smoothCorner = ec_uniform, то углы, в которых стыкуются три ребра различной выпуклости, обрабатываются одинаковым образом – если в точке стыкуются два выпуклых (вогнутых) и одно вогнутое (выпуклое) ребро, то первыми обрабатываются два выпуклых (вогнутых) ребра (рис. 17):
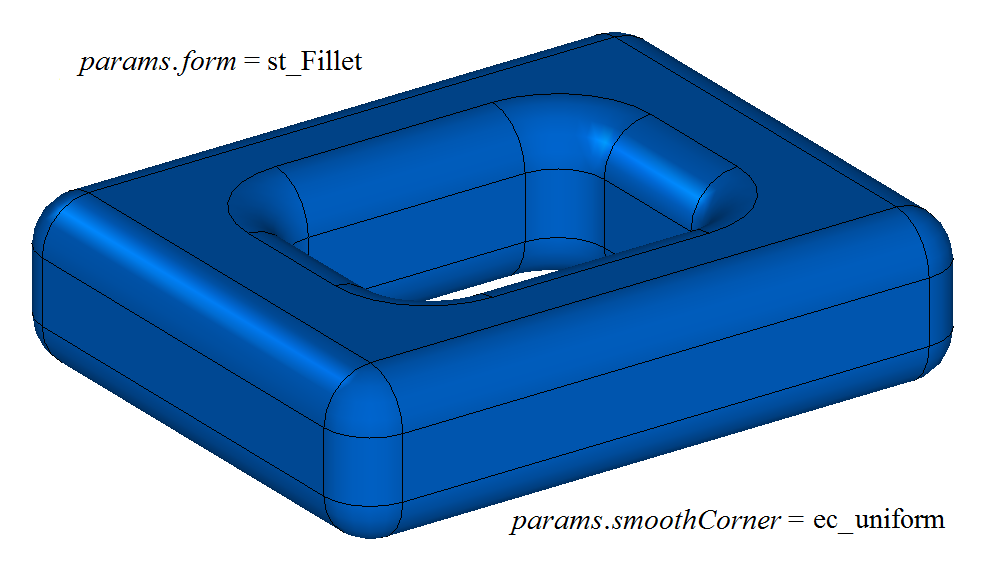
Рис. 17
Если smoothCorner = ec_sharp, то углы, в которых стыкуются три ребра различной выпуклости, обрабатываются одинаковым образом, как показано на рис. 18. Если в точке стыкуются два выпуклых (вогнутых) и одно вогнутое (выпуклое) ребро, то первыми обрабатываются выпуклые (вогнутые) ребра.
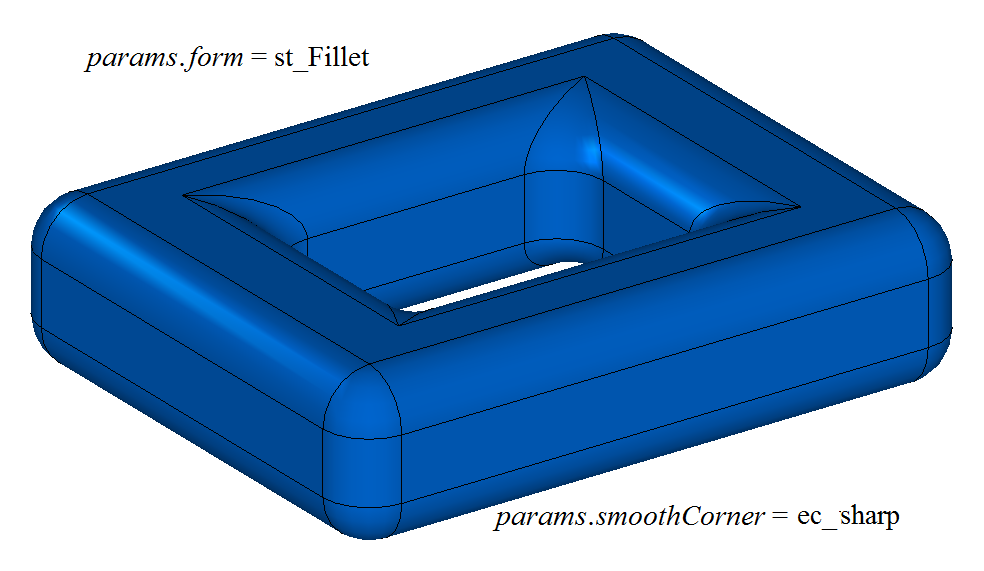
Рис. 18
Если smoothCorner = ec_either, то углы, в которых стыкуются три ребра различной выпуклости, могут быть обработаны разным образом – стыкующиеся в одной точке три ребра обрабатываются в порядке внутренней нумерации ребер без учета выпуклости и вогнутости.
В неоднозначной ситуации на торцах грани сопряжения может быть задействован параметр initBounds с гранями тела solid, которые следует использовать для обрезки граней сопряжения. Пример использования параметра initBounds приведен на рис. 19 и 20:
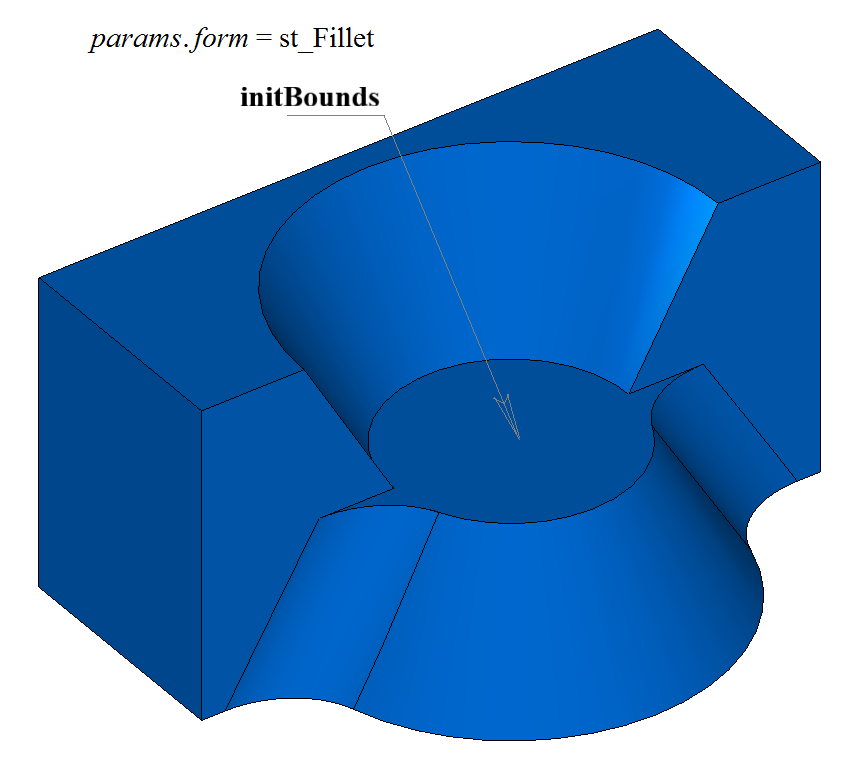
Рис. 19
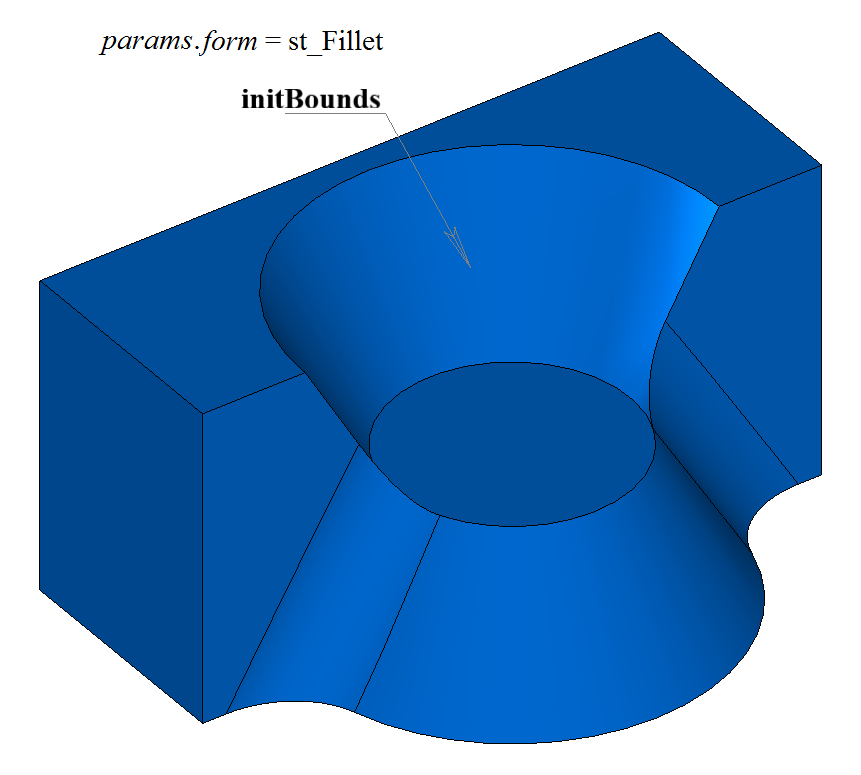
Рис. 20
Параметр initBounds может использоваться для остановки граней сопряжения в начале и конце. При этом грани, определяемые параметром initBounds, должны принадлежать исходному телу solid.
На рис. 21 приведена модель, у которой требуется построить скругления указанных ребер, полностью охватывающие отверстие и выступ:
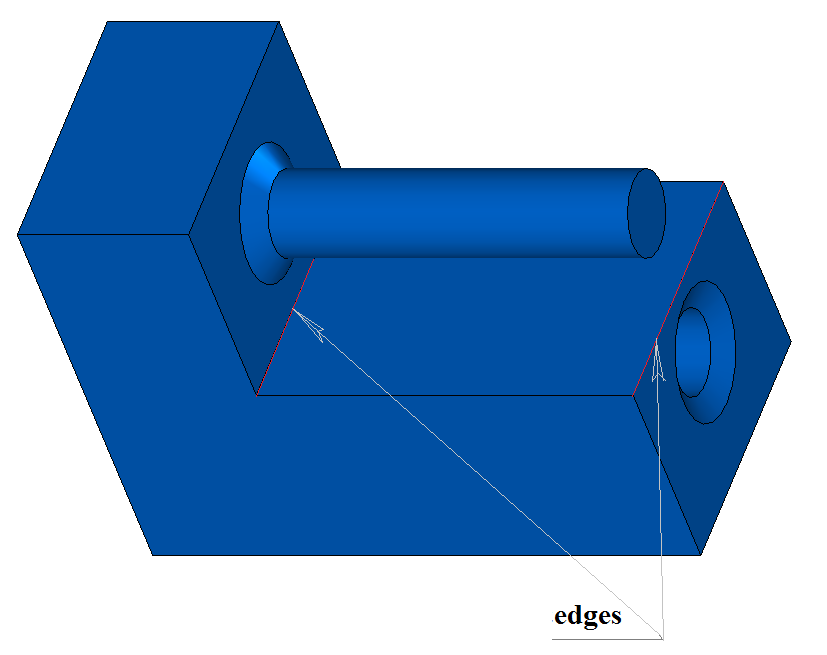
Рис. 21
Результат построения скругления с обходом препятствий приведен на рис. 22:
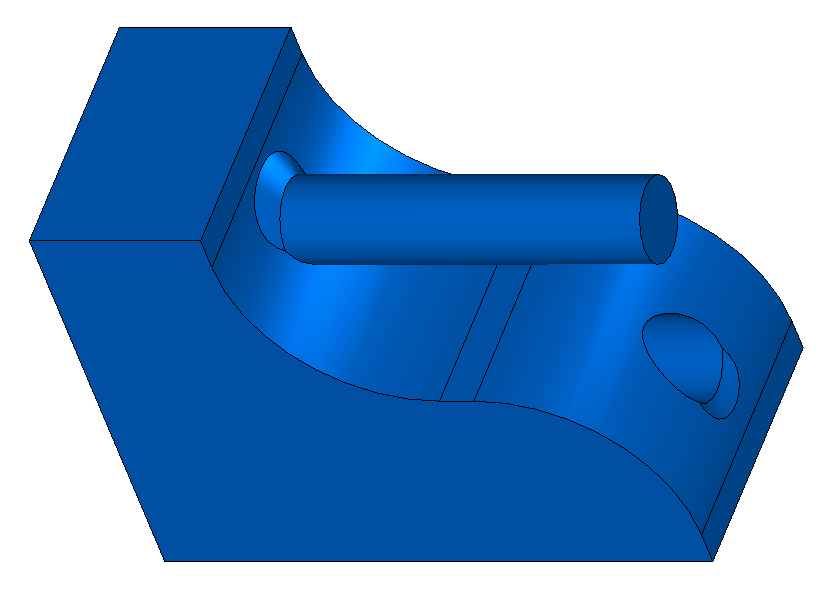
Рис. 22
На рис. 23 приведен пример одновременного скругления группы из шести ребер, стыкующихся в общей вершине:
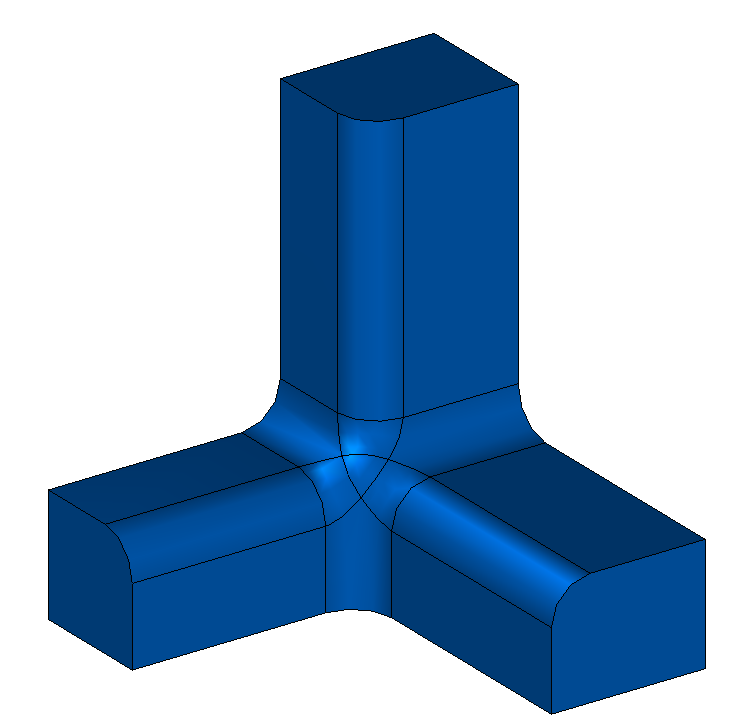
Рис. 23
На рис. 24 приведен пример скругления нескольких групп из четырех ребер, стыкующихся в общих вершинах. Особенностью скругления служит то обстоятельство, что группы связаны между собой и могут обрабатываться только одновременно. Исходное тело, для показанного на рис. тела, получено путем вычитания из куба четырех цилиндров, оси которых совпадают с диагоналями куба.
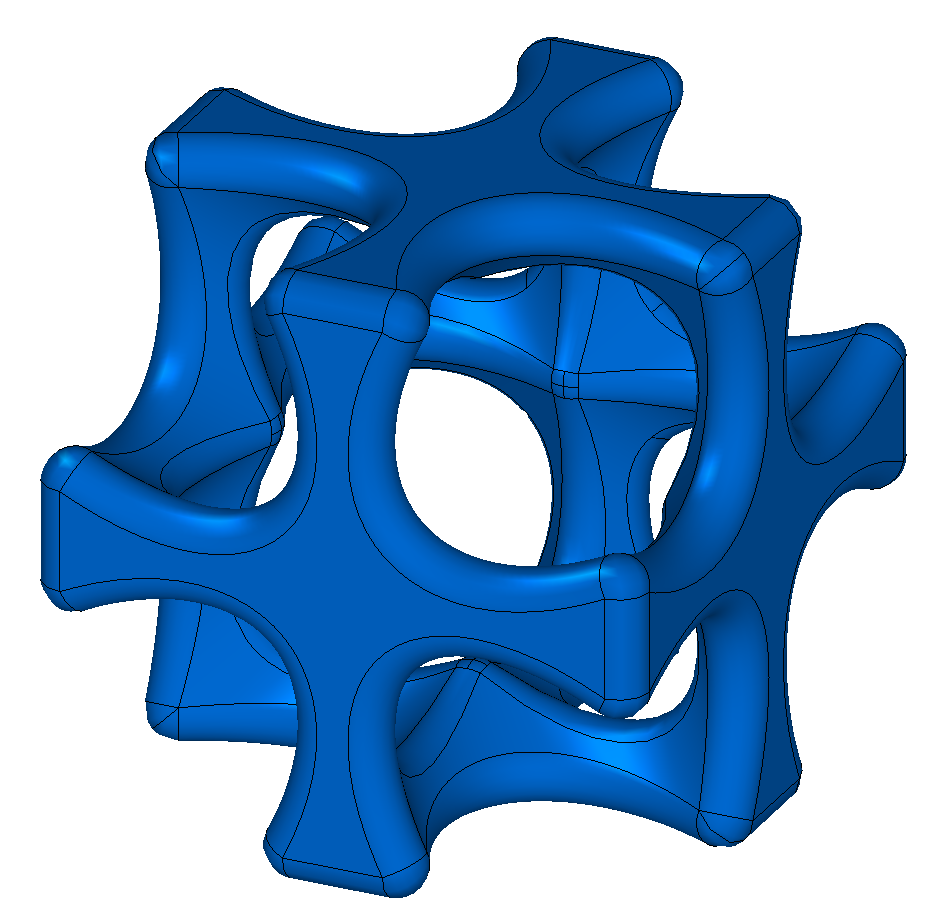
Рис. 24
Когда в методах построения скругления параметры distance1 и distance2 не равны и для обработки заданы несколько ребер, то трудно разобраться, что чему соответствует. В такой ситуации предлагается использовать вспомогательные методы: SmoothPhantom(), SmoothSequence(), SmoothPositionData(), объявленные в файле action_phantom.h.
Функция SmoothPhantom() строит упрощенные поверхности для имитации будущих скруглений.
Функция SmoothSequence() строит последовательности ребер, к которым по желанию могут быть добавлены гладко стыкующиеся ребра, обрабатываемые совместно.
Функция SmoothPositionData() вычисляет тройку опорных точек скругления, которые позволяют оценить заданные параметры скругления.
Обычно с помощью указанных функций рисуется некий фантом, по которому можно понять, что получится в результате операции, и дается возможность поменять параметры при необходимости.
Перед построением скруглений обрабатываемые ребра сортируются, при необходимости или по требованию к ним добавляются гладко стыкующиеся ребра, и из ребер создаются последовательности гладко стыкующихся ребер.
Параметры distance1 и distance2 привязаны к первой и второй поверхностям и, соответственно, к кривой пересечения первого ребра в последовательности гладко стыкующихся ребер.
Поверхности можно получить функциями кривой пересечения GetCurveOneSurface() и GetCurveTwoSurface().
По distance1 и distance2 первого ребра определяются параметры для остальных ребер каждой последовательности. Так, если для первого ребра указатель edge→GetIntersectionCurve().GetSurfaceOne() равен указателю edge→GetFacePlus()→GetSurface().GetSurface(), то при построении скругления distance1 будет соответствовать радиусу для грани facePlus, а distance2 будет соответствовать радиусу для грани faceMinus первого ребра последовательности.
При построении скругления ребер рассматриваемая функция добавляет в журнал построенного тела строитель MbFilletSolid, который объявлен в файле cr_fillet_solid.h.
В тестовом приложении test.exe обработка ребер тела выполняется командами меню «Создать→Тело→Обработкой ребер→Скругление по радиусу», «Создать→Тело→Обработкой ребер→Скругление по хорде».
Скругление ребер переменным радиусом
Функция аналогична описанной в предыдущем параграфе, и отличается от нее параметром initFunctions. При скруглении ребер сопрягающие грани в поперечном сечении могут иметь форму дуги окружности переменного радиуса.
При скруглении ребер переменным радиусом для инициализации объектов filletParams с параметрами операции в классе MbShellFilletValues определен следующий конструктор:
MbShellFilletValues( const std::vector<MbEdgeFunction> &        initFunctions,
                           c3d::FacesSPtrVector &               initBounds,
                     const MbSNameMaker &                       names,
                     const SmoothValues &                       params )
: MbShellChamferParams( c3d::EdgesSPtrVector(), params, names )
, _initFunctions( initFunctions )
, _initBounds( initBounds ) {}
где
initFunctions – множество скругляемых ребер тела с функциями изменения радиуса;
initBounds – множество граней для обрезки торцов;
params – параметры скругления рёбер;
names – именователь.
Параметр initFunctions содержит обрабатываемые ребра тела solid и функции изменения радиуса вдоль ребра. Каждый элемент множества initFunctions состоит из указателя на ребро и указателя на скалярную функцию, на значения которой будут умножены радиусы скругления distance1 и distance2, рис. 25:
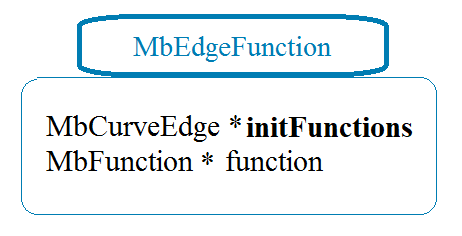
Рис. 25
Для скругления ребер переменного радиуса используется значение параметра form равное st_Fillet. Для каждой точки обрабатываемого ребра initFunctions[i].initFunctions→Point(t, point) радиусы поверхности скругления равны параметрам distance1 и distance2, умноженным на значение функции ребра initFunctions[i].function→Value(t). На рис. 26 приведено скругление с переменными радиусами ребра прямоугольной призмы. При distance1 = distance2 и conic = 0 поверхность скругления строится путем движения сферы переменного радиуса, касающейся двух смежных для скругляемого ребра граней. Опорные края грани сопряжения проходят по точкам касания сферы и соответствующей смежной грани. Поперечное сечение грани сопряжения представляет собой дугу окружности.
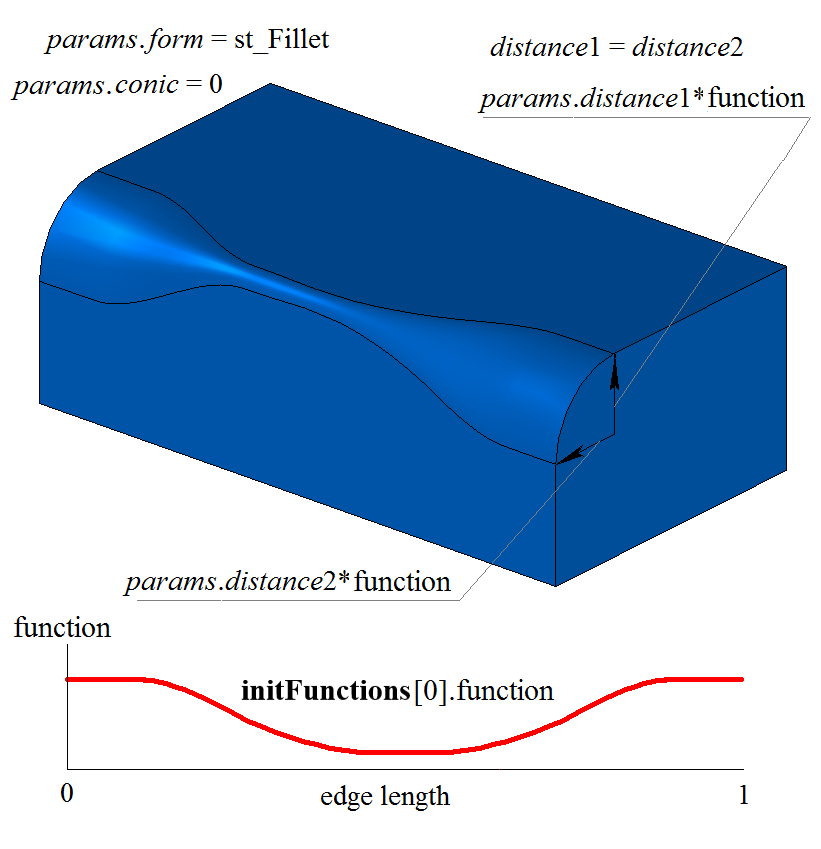
Рис. 26
На рис. 27 приведено эллиптическое скругление с переменными радиусами ребра прямоугольной призмы:
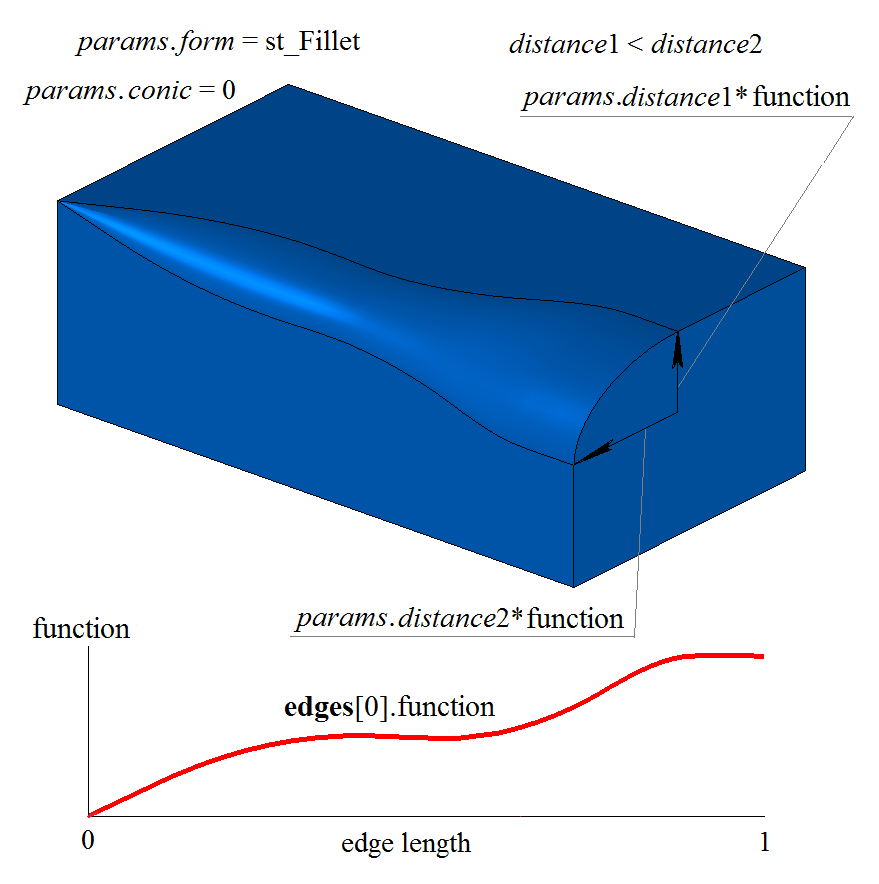
Рис. 27
На рис. 28, 29 приведены скругления с переменными радиусами ребра прямоугольной призмы с разными коэффициентами формы conic:
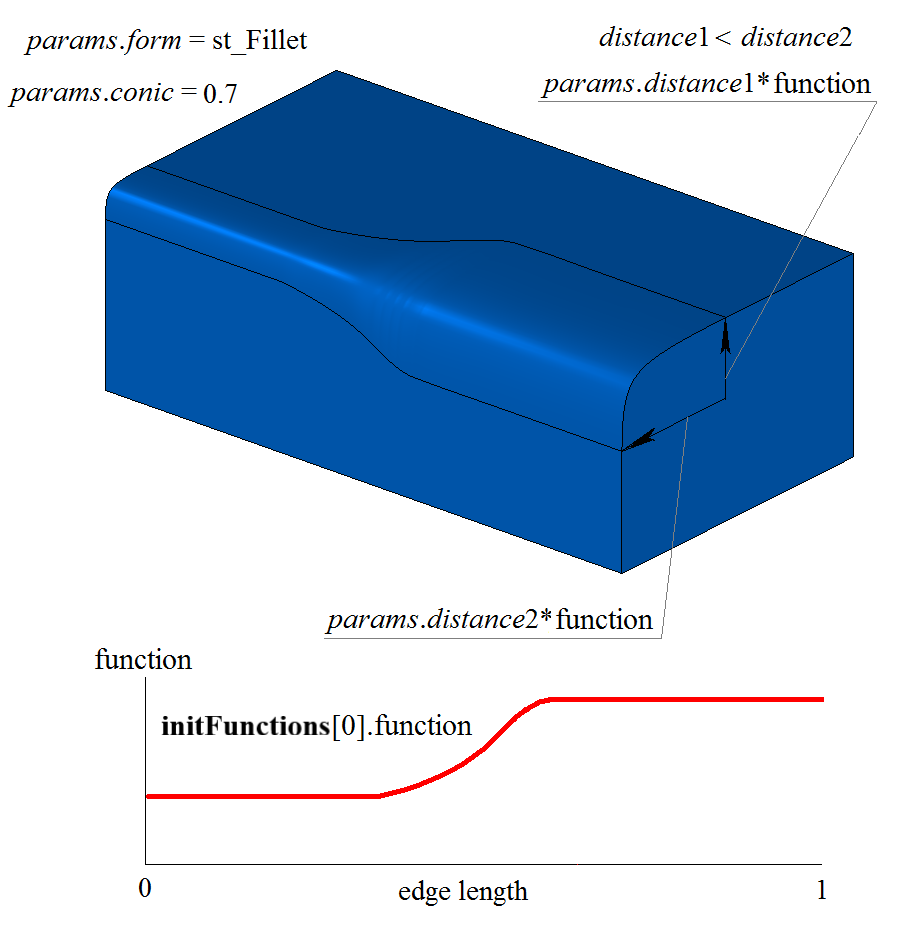
Рис. 28
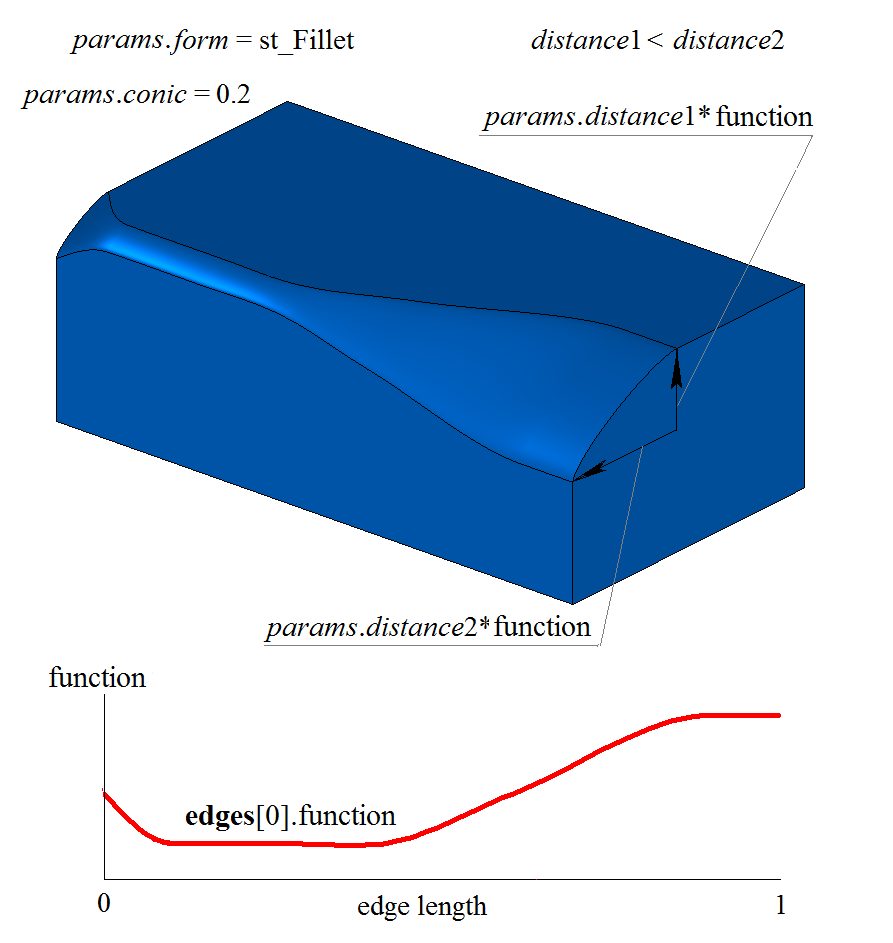
Рис. 29
На рис. 30 приведен пример остановки скругления на расстоянии begLength от начальной вершины и на расстоянии endLength от конечной вершины обрабатываемого ребра. При задании параметров остановки скругления метод изменения радиусов скругления задается для всего ребра. Если не требуется останавливать сопряжение, то расстояния begLength и endLength должны принимать значение UNDEFINED_DBL.
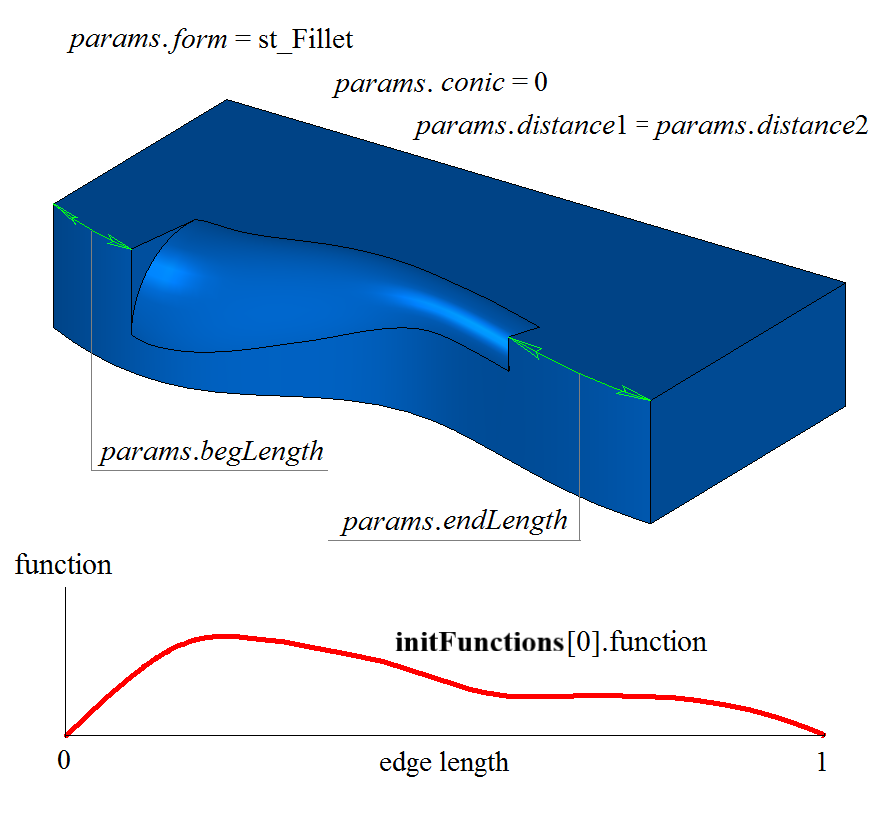
Рис. 30
Для ребер продолжения скругления функция изменения радиуса принимает константное значение, равное значению функции на краю предыдущего гладко стыкующегося ребра. На рис. 31 приведено исходное тело, ребра, подлежащие скруглению, и функция изменения радиуса для указанных ребер:
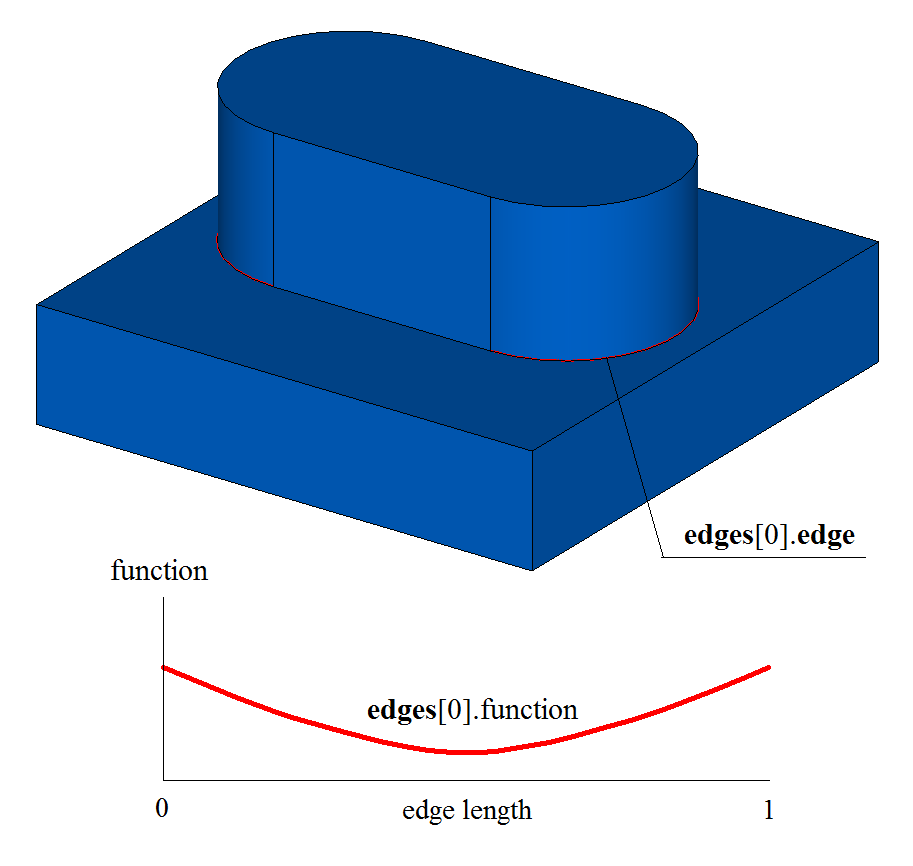
Рис. 31
На рис. 32 приведен результат работы функции для исходного тела. На рисунке видно, что на краях функция изменения радиуса была подобрана так, чтобы обеспечить гладкое сопряжение с соседней гранью скругления:
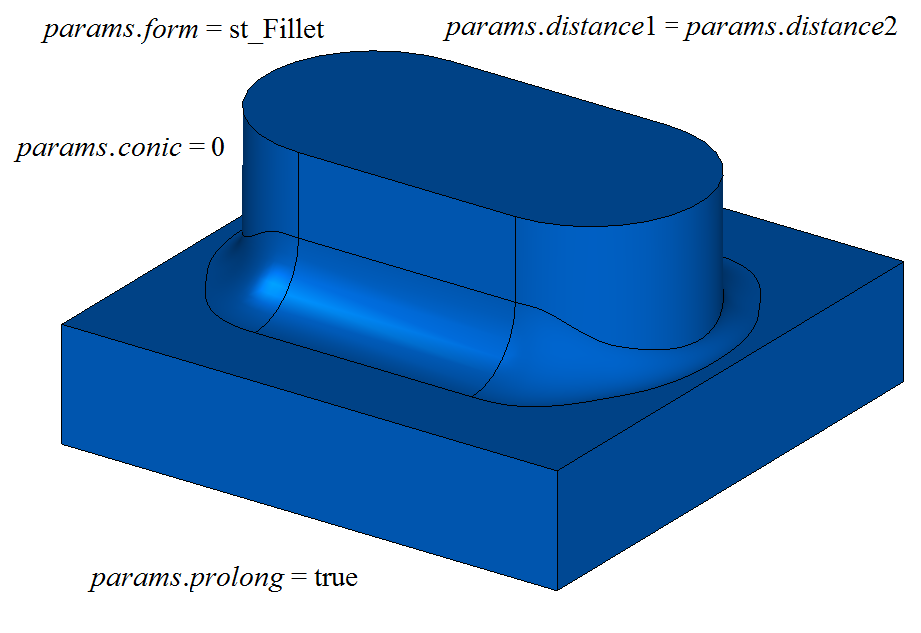
Рис. 32
В тестовом приложении Test.exe обработка ребер тела переменным радиусом выполняется командой меню «Создать→Тело→Обработкой ребер→Скругление переменное».
Скругление вершин и примыкающих к ним рёбер постоянным радиусом
При скруглении вершин и примыкающих к ним рёбер постоянным радиусом для инициализации объектов filletParams с параметрами операции в классе MbShellFilletValues определен следующий конструктор:
MbShellFilletValues(       c3d::EdgesSPtrVector &    initCurves,
                           c3d::FacesSPtrVector &    initBounds,
                           c3d::VerticesSPtrVector & initVertices,
                     const CornerValues &            cornerData,
                     const SmoothValues &            params,
                     const MbSNameMaker &            names )
: MbShellChamferParams( initCurves, params, names )
, _initBounds  ( initBounds )
, _initVertices( initVertices )
, _cornerData  ( cornerData ) {}
где
initCurves – множество скругляемых ребер тела;
initBounds – множество граней для обрезки торцов;
initVertices – множество скругляемых вершин;
cornerData – параметры скругления вершин;
params – параметры скругления рёбер;
names – именователь.
Параметр построения скруглений params содержит информацию о форме и способе сопряжения смежных граней обрабатываемых ребер (см. Скругление ребер постоянным радиусом).
Параметры скругления вершины cornerData, в которой стыкуются три ребра, содержат информацию, необходимую для выполнения операции, рис. 33. Класс CornerValues описан в файле op_shell_parameter.h.
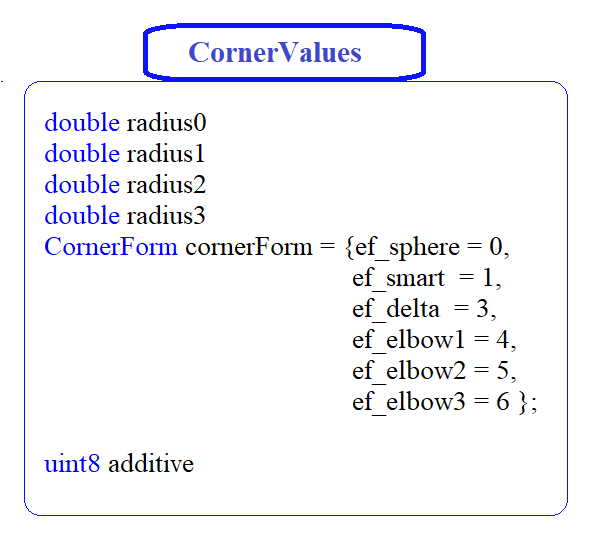
Рис. 33
radius0 – радиус сферы в вершине;
radius1 – радиус первого ребра вершины;
radius2 – радиус второго ребра вершины;
radius3 – радиус третьего ребра вершины;
cornerForm – способ скругления вершины стыковки трёх рёбер;
additive – сдвиг в нумерации рёбер вершины (добавка к номеру ребра).
Типом скругления вершины управляет параметр cornerForm. Для скругления вершин используются следующие значения параметра cornerForm:
ef_sphere – скругление вершины сферической поверхностью;
ef_smart – скругление вершины гладкой поверхностью;
ef_delta – скругление вершины треугольной поверхностью;
ef_elbow1 – скругление вершины четырёхугольной поверхностью (четвёртая сторона располагается напротив первого ребра вершины);
ef_elbow2 – скругление вершины четырёхугольной поверхностью (четвёртая сторона располагается напротив второго ребра вершины);
ef_elbow3 – скругление вершины четырёхугольной поверхностью (четвёртая сторона располагается напротив третьего ребра вершины).
При значении cornerForm = ef_sphere вершины, в которых стыкуются три ребра различной выпуклости, скругляются сферической поверхностью как показано на рис. 34:
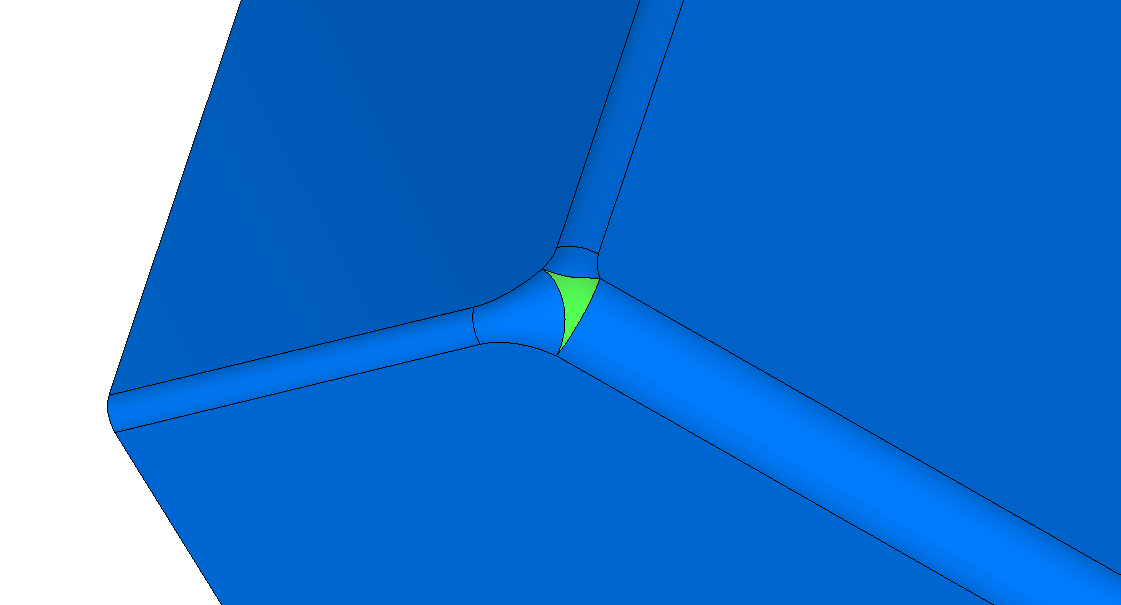
Рис. 34
При значении cornerForm = ef_smart вершины, в которых стыкуются три ребра различной выпуклости, скругляются гладкой поверхностью как показано на рис. 35:
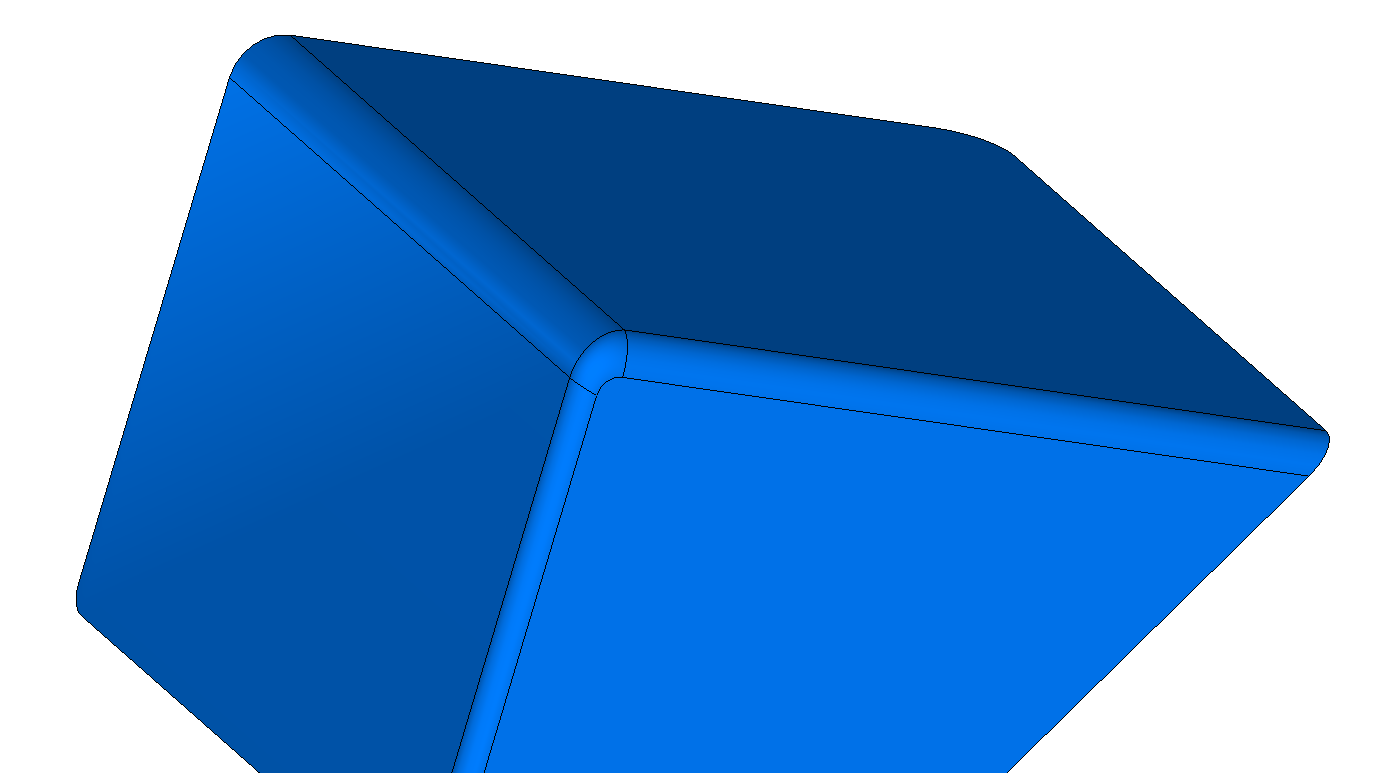
Рис. 35
При значении cornerForm = ef_delta вершины, в которых стыкуются три ребра различной выпуклости, скругляются треугольной поверхностью как показано на рис. 36:
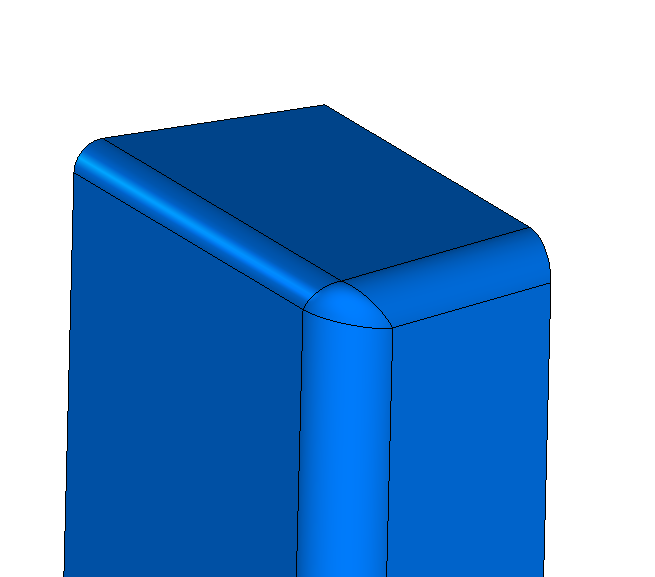
Рис. 36
При значении cornerForm = ef_elbow2 вершины, в которых стыкуются три ребра различной выпуклости, скругляются четырёхугольной поверхностью с расположением четвёртой стороны напротив второго ребра вершины как показано на рис. 37:
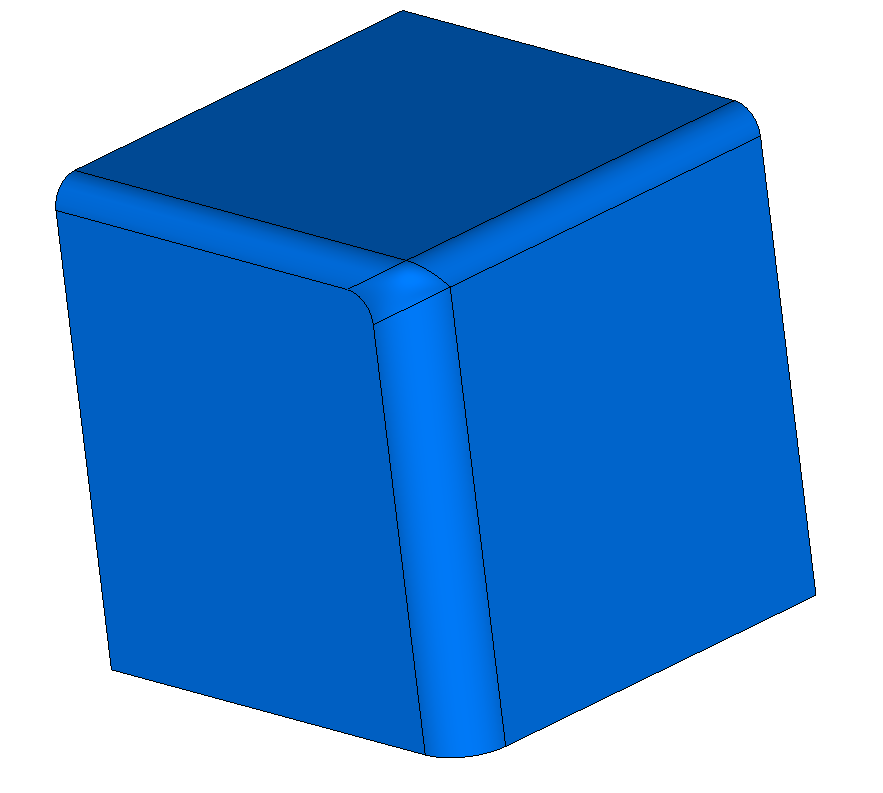
Рис. 37
В тестовом приложении test.exe скругление вершин и примыкающих к ним рёбер постоянным радиусом выполняется командами меню «Создать→Тело→Обработкой вершин→Скруглением вершин».