Поверхность вращения MbRevolutionSurface
Класс MbRevolutionSurface объявлен в файле surf_revolution_surface.h.
Поверхность вращения MbRevolutionSurface принадлежит к группе поверхностей движения MbSweptSurface. Поверхность вращения является частным случаем поверхности движения с направляющей кривой в форме окружности или её дуги. Поверхность вращения описывается образующей кривой MbCurve3D * curve, локальной системой координат MbPlacement3D position, вектор position.axisZ которой является осью вращения, признаком расположения кривой и оси вращения в одной плоскости planeData, признаком наличия полюса поверхности при начальном значении первого параметра poleMin, признаком наличия полюса поверхности при конечном значении первого параметра poleMax, значениями первого параметра поверхности в полюсах поверхности uPoleMin, uPoleMax, если соответствующий полюс присутствует. У поверхности есть ещё некоторые данные, которые не обязательны и служат для ускорения работы методов поверхности.
Первый параметр поверхности u совпадает с параметром образующей кривой. Первый параметр поверхности принимает значения на отрезке umin ≤ u ≤ umax, который соответствует области определения образующей кривой. Поверхность может быть периодической по первому параметру, если периодической является образующая кривая.
Второй параметр поверхности v принимает значения на отрезке: vmin ≤ v ≤ vmax. Значения v = 0 и v = 2π соответствуют точке на образующей кривой. Поверхность может быть периодической по второму параметру. У периодической поверхности vmax - vmin = 2π, у не периодической поверхности vmax - vmin < 2π.
В методе PointOn( double u, double v, MbCartPoint3D & s ) радиус-вектор поверхности s описывается векторной функцией
где M(v) — матрица вращения. Заметим, что умножение вектора (curve(u) - position.origin) на матрицу M(v) выполняется справа. Матрица вращения имеет вид
Матрица A является матрицей преобразования координат радиуса-вектора точки из локальной системы координат position в глобальную систему координат. Строки матрицы A составлены из компонент базисных векторов локальной системы координат. Матрица M(v) переводит вектор curve(u) - position.origin в локальную систему координат, поворачивает его в ней на угол v вокруг оси вращения и возвращает повёрнутый вектор обратно в глобальную систему координат. Поверхность вращения приведена на рис. 1:
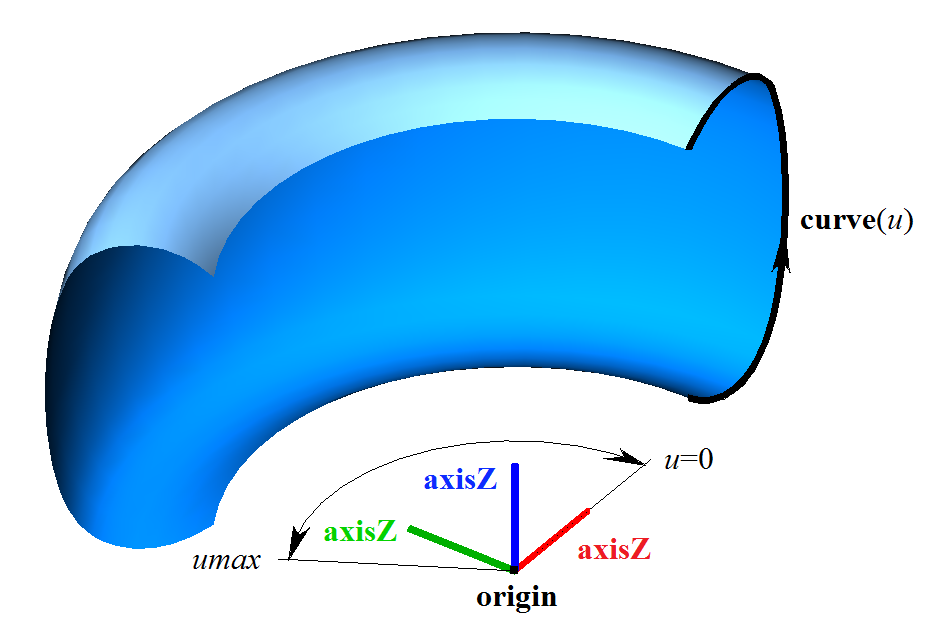
Рис. 1
Если начальный или конечный край образующей кривой проходит через ось вращения, то поверхность имеет полюс для параметра umin или umax соответственно. Для граничных значений второго параметра поверхности должно соблюдаться неравенство: vmin < vmax.
Вращение точек образующей кривой выполняется по дуге вокруг вектора position.axisZ от вектора position.axisX в направлении вектора position.axisY. Локальная система координат position может быть как правой, так и левой.